 مرجع مهندسی كنترل | دانش با کیفیت در مرز علم
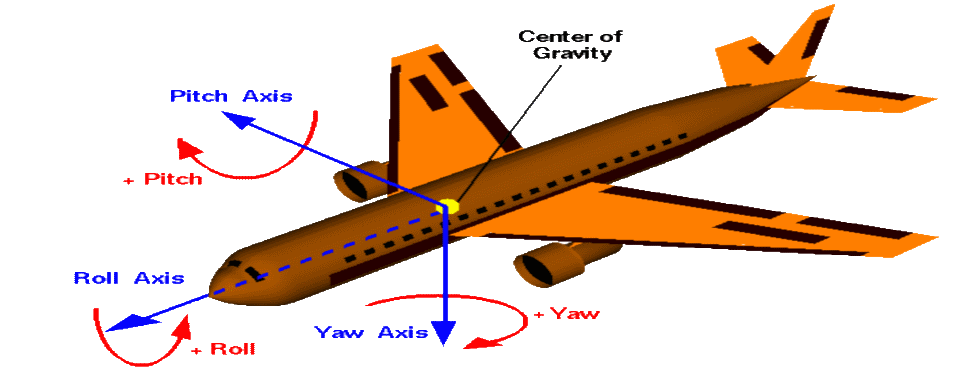
این پست مربوط به جلسات مجموعه آموزشی پایداری و کنترل هواپیما است. اصطلاح انگلیسی این عبارت Aircraft Stability and Control است. به منظور بررسی این بخش، نیازمند مطالعه بر روی مدل سیستم هستیم که در پست مدلسازی و شبیه سازی 6 درجه آزادی هواپیما به طور کامل و به تفصیل شرح داده شده است. به کمک مدل استخراج شده، بحث های مربوط به این مجموعه که شامل بررسی پایداری استاتیکی و دینامیکی، مانورپذیری، سیستم های کنترل پرواز، اتوپایلوت و طراحی کنترلر برای هواپیما است، ارائه شده است. انجام تمامی روند، از مدلسازی و استخراج معادلات ۶ درجه آزادی تا شبیه سازی و حل معادلات دیفرانسل غیرخطی و نیز کنترل هواپیما در نرم افزار متلب Matlab و سیمولینک simulink صورت گرفته است.
پایداری هواپیما شامل دو بخش پایداری استاتیکی و دینامیکی بوده و به ترتیب عبارت است از تمایل ذاتی هواپیما در مخالفت با هر گونه اغتشاش داخلی (دستورات خلبان) یا بازگشت به حالت تعادل اولیه پس از برخورد هر گونه اغتشاش خارجی (تلاطمات جوی و باد). در پایداری استاتیکی اغلب ضرایب ایرودینامیکی مورد تحلیل قرار گرفته اما در پایداری دینامیکی (همان طور که از نام آن مشخص است) با تحلیل دینامیک سیستم (که در طول زمان وضعیت آن مشخص می شود) و استخراج معادله مشخصه و ریشه های آن به بررسی پایداری پرداخته می شود.
در بحث کنترل،انواع سیستم های کنترل پرواز و اتوپایلوت توضیح داده شده است. طراحی کنترلر نیز با ایجاد تغییر در ورودی های کنترلی که شامل تغییرات زوایای الویتور، ایلرون، رادر و تغییرات دسته گاز (تراتل موتور) است، انجام می شود.
جلسه اول :
در این جلسه که اولین جلسه از مجموعه آموزشی “پایداری و کنترل هواپیما” است، به توضیح و ارائه تعریفی از پایداری استاتیکی و دینامیکی پرداخته شده است.
سپس بحث پایداری استاتیکی و دینامیکی طولی ارائه شده است. همچنین توضیحاتی راجع به دلیل استفاده از معادلات خطی شده در بررسی پایداری سیستم و طراحی کنترلر داده شده است. در ادامه با توضیح معادلات اغتشاشی، معادلات طولی و عرضی را دکوپله کرده و از معادلات طولی، توابع تبدیل استخراج خواهند شد. ریشه های معادله مشخصه سیستم که ریشه های مخرج تابع تبدیل بوده را به دست آورده و مودهای طولی (پریود کوتاه و فوگوید) را به دست می آوریم. همچنین با فرضیاتی می توان تقریب مودها را به دست آورد و تابعیت فرکانس و ضریب دمپینگ این مودها را به ضرایب ایرودینامیکی و سایر پارامترها به دست آورد.
مدت زمان : 55 دقیقه
محتوا : فایل تصویری، پاورپوینت درس، مراجع، کد متلب
پیش نمایش جلسه اول
جلسه دوم :
در این جلسه که دومین جلسه از مجموعه آموزشی “پایداری و کنترل هواپیما” است، به توضیح پایداری استاتیکی و دینامیکی عرضی- سمتی می پردازیم.
در ابتدا مهم ترین ضرایب استاتیکی در کانال عرضی-سمتی بیان می شود. در ادامه با توضیح معادلات اغتشاشی، معادلات عرضی دکوپله شده به دست آمده و توابع تبدیل استخراج خواهند شد. ریشه های معادله مشخصه سیستم که ریشه های مخرج تابع تبدیل بوده را به دست آورده و مودهای عرضی-سمتی (رول و داچ رول و اسپیرال) را به دست می آوریم. همچنین با فرضیاتی می توان تقریب مودها را به دست آورد و تابعیت فرکانس و ضریب دمپینگ این مودها را به ضرایب ایرودینامیکی و سایر پارامترها به دست آورد. در ادامه، کدنویسی این بخش در متلب انجام شده و مکان هندسی قطب ها نیز به دست آمده، همچنین ورودی استپ و مقدار نهایی تابع تبدیل نیز به دست می آید.در این جلسه به توضیح پایداری استاتیکی و دینامیکی عرضی-سمتی پرداخته شده است. سپس با تعریف معادلات اغتشاشی، توابع تبدیل و مودهای رول و داچ رول و اسپیرال معرفی می شوند. در ادامه نیز تقریب این مودها بیان می شود. همچنین یک نمونه کد به منظور بررسی تابع تبدیل در متلب توضیح داده می شود.
مدت زمان : 1 ساعت
محتوا : فایل تصویری، پاورپوینت درس، کد متلب
پیش نمایش جلسه دوم
جلسه سوم :
در این جلسه که سومین جلسه از مجموعه آموزشی “پایداری و کنترل هواپیما” است، به توضیح سیستم های کنترل پرواز می پردازیم.
در این جلسه ابتدا راجع به سیستم های کنترل پرواز که شامل اتوپایلوت و سیستم های افزایش پایداری بوده، توضیحاتی ارائه شده است. سپس برای هر یک از این سیستم ها مثالی به همراه توضیحات تکمیلی آورده شده است. در انتها نیز یک نمونه از این سیستم ها که مربوط به کنترل زاویه پیچ بوده، در متلب و سیمولینک شبیه سازی و کنترل خواهد شد.
مدت زمان : 50 دقیقه
محتوا : فایل تصویری، پاورپوینت درس، کد متلب، مراجع
پیش نمایش جلسه سوم
- لینک دانلود فایل بلافاصله بعد از پرداخت وجه به نمایش در خواهد آمد.
- همچنین لینک دانلود به ایمیل شما ارسال خواهد شد به همین دلیل ایمیل خود را به دقت وارد نمایید.
- ممکن است ایمیل ارسالی به پوشه اسپم یا Bulk ایمیل شما ارسال شده باشد.
- در صورتی که به هر دلیلی موفق به دانلود فایل مورد نظر نشدید با ما تماس بگیرید.
حامد
سلام. اگه یک پرتابهای ناپایدار استاتیکی باشه، میشه ادعا کرد با استفاده از سیستمهای هدایت- کنترل، پروازی پایدار رو واسش بوجود آورد؟
مهندس رشیدی
سلام
بله به کمک کنترلر مثلا الویتور امکان پذیر است.
حامد
سلام.یه سوال: راجع به تبدیل ماتریس ممانها از دستگاه بدنی ب دستگاه اینرسی توضیح میدین. تو کتاب راسکم ماتریس تبدیلش رو آورده ک شما هم استفاده کردین ازش اما چیزی ازش دستگیرم نشد. تو کتاب زیپفل هم رابطه ای صراحتا در این مورد که ماتریس تبدیل رو از دستگاه بدنی ب اینرسی معرفی بکنه نیاورده.
مهندس رشیدی
سلام
در کتاب زیپفل آمده که برای انتقال بردار و نیز ماتریس (نه بردار) از دستگاه A به دستگاه B به صورت های زیر عمل میشه:
[x]_B = T_BA * [x]_A
[X]_B = T_BA * [X]_A * T_AB
در اینجا هم ما ارتباط دستگاه بدنی با دستگاه stability رو داریم که با آلفا با هم مرتبط می شوند.
najmehafzali65@.com
سلام
چرا ممان اینرسی های ضربی منفی شدند
تو جلسه معادلات و شبیه سازی درس دادین
مهندس رشیدی
سلام
در کتاب مدلسازی زیپفل ابتدای فصل 6 در رابطه (6-2) اثبات کامل آن آمده است.
رحیم
سلام وقت بخیر امروز
از طریق خرید اینترتی لینک مدل سازی وشبیه سازی هواپیما برام ایمیل شده اما موفق به باز کردن نشدم وپسوورد میخواد در صورتی که من پسوردی دریافت نکردم خیلی ممنون میشم راهنمایی کنی
مهندس رشیدی
سلام
آیا از طریق ایمیل دریافت کردید؟
رحیم
سلام وقت بخیر از طریق خرید اینترتی لینک مدل سازی وشبیه سازی هواپیما برام ایمیل شده اما موفق به باز کردن نشدم وپسوورد میخواد در صورتی که من پسوردی دریافت نکردم خیلی ممنون میشم راهنمایی کنی
مهندس رشیدی
سلام
آیا از طریق ایمیل دریافت کردید؟
saber
با سلام
جلسات آموزشی این بخش تموم شد؟
مهندس رشیدی
خیر. یک جلسه دیگر آپلود شده است.
مهدی
سلام
ممنون از تلاش شما و همکارانتون.
اگر ما از شبیه سازی شما عینا در بخشی از کار تحقیقاتیمون استفاده کنیم مشکلی تخلف پژوهشی وجود دارد؟
چون برای کار من دقیقا هواپیمایی با مشخصات فنی لیرجت فقط کاربرد دارد و یا جنگده F16.
و آیا شما خودتون از این شبیه سازی قبلا در جایی استفاده کردین که ما هم به اون مورد ارجاع بدهیم
ممنون میشم اگر در پاسخ بدهید/
مهندس رشیدی
سلام
اگر کار شما فقط مدلسازی و شبیه سازی نبوده، خیر مشکلی نیست.
امیدوارم همه مطالبی که گفته شده رو به خوبی یاد گرفته باشید.
مهندس رشیدی
سلام
لطفا حتماً به سایت ارجاع دهید. چون بنده کار مقاله ای در این زمینه نداشته ام.
رضا
با سلام. برای آموزش، کنترل مودهای طولی و عرضی را جدا در نظر می گیرید؟ چون در واقعیت اینطور نیست. مثلا برای کنترل ارتفاع مقداری حالت های عرضی هم تغییر می کند. در تمامی مقالات بجز مقالات ترنزاکشن این دو مود جدا در نظر گرفته شده است.
مهندس رشیدی
سلام
بله. مودها مستقل از هم هستند و برای کنترل هم هر کانالی به صورت جدا کنترل میشه.
درمورد مقاله هم اگر لینک یا عنوانش رو دارید ارسال کنید، چون متوجه منظورتون نشدم.
saber
این آموزش در چند جلسه بیان می شود؟
مهندس رشیدی
سلام
حداقل 4 ای 5 جلسه.
علی
سلام وقت بخیر از طریق خرید اینترتی لینک مدل سازی وشبیه سازی هواپیما برام ایمیل شده اما موفق به باز کردن نشدم وپسوورد میخواد در صورتی که من پسوردی دریافت نکردم خیلی ممنون میشم راهنمایی کنید
مهندس رشیدی
سلام
پسورد به ایمیل شما ارسال شد.